
Nástroj pro čištění práškového materiálu! Článek pro pochopení pokročilého řídicího systému elektromagnetického separátoru suchého prášku Huate HCT
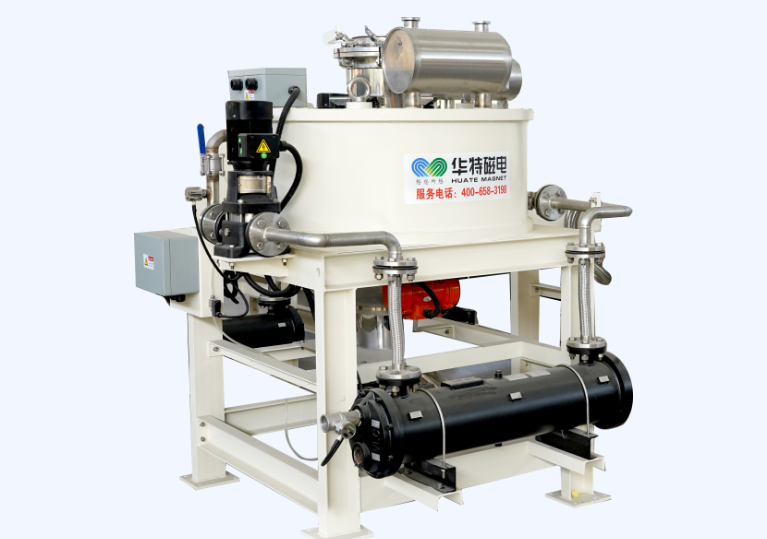
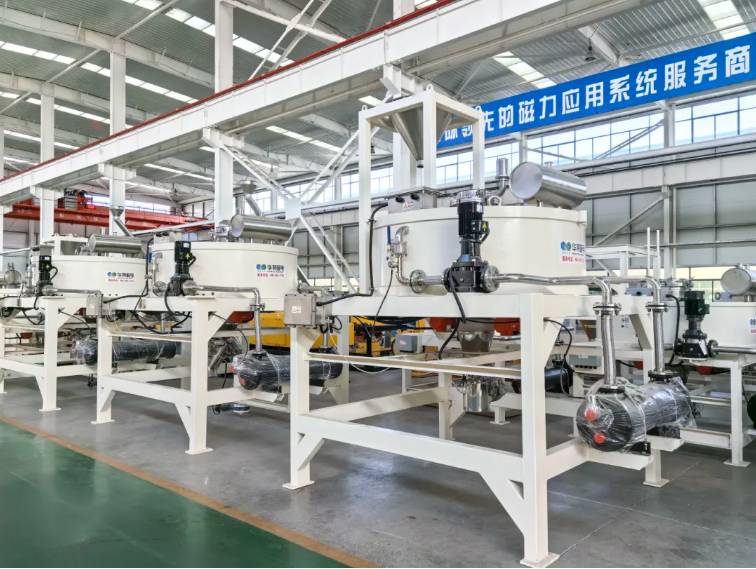
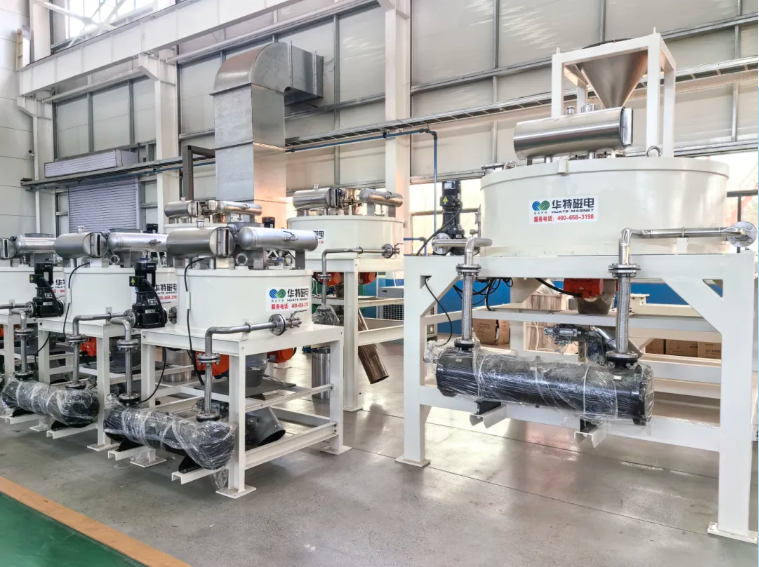
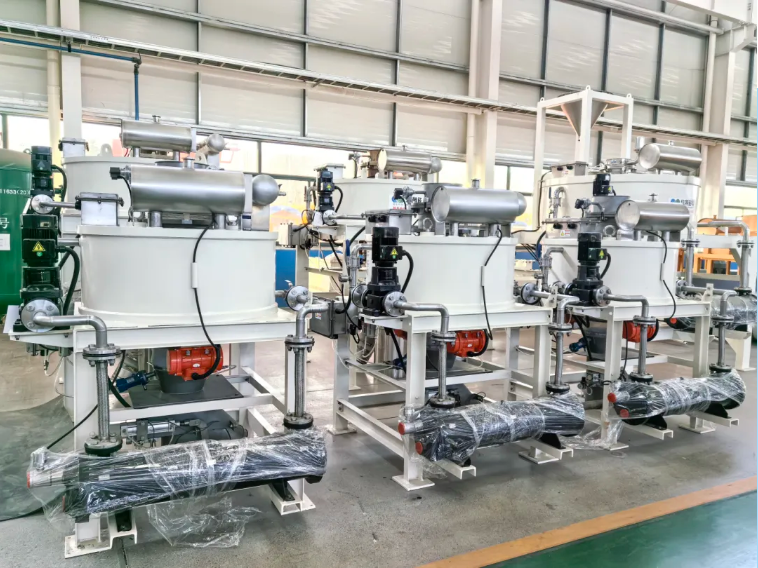
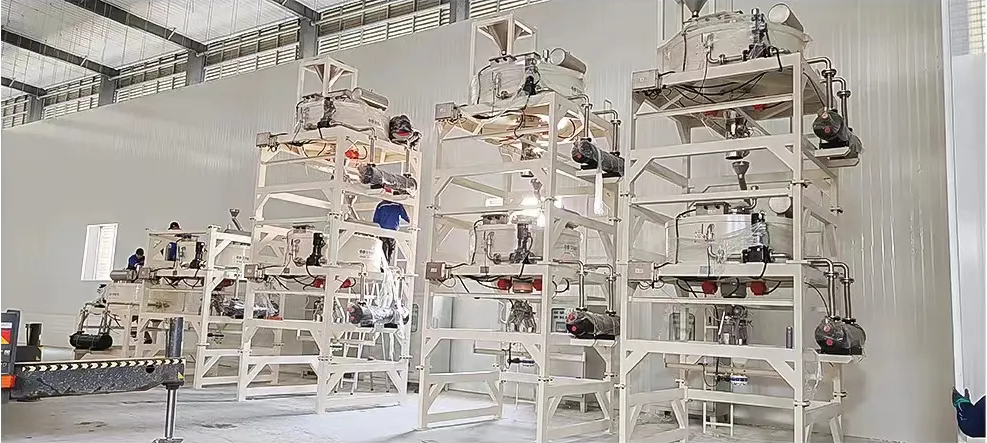
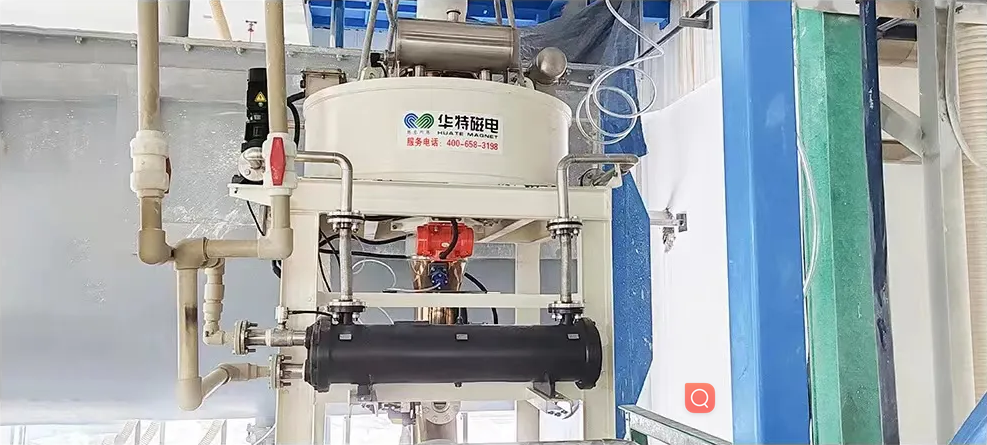
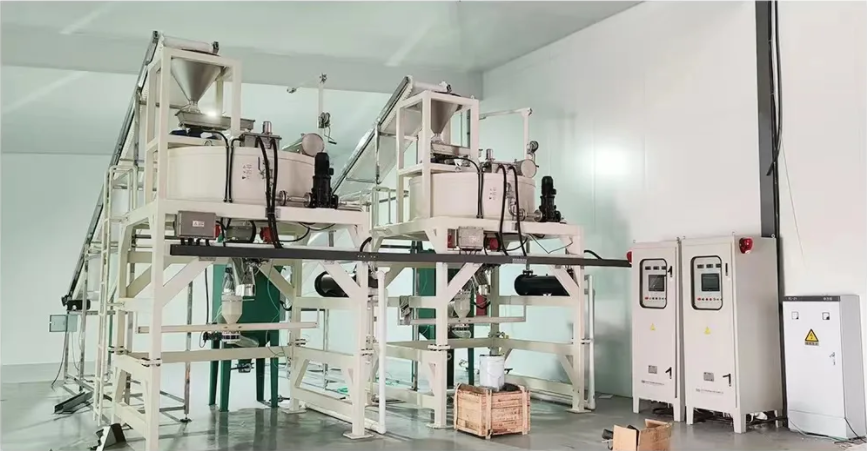
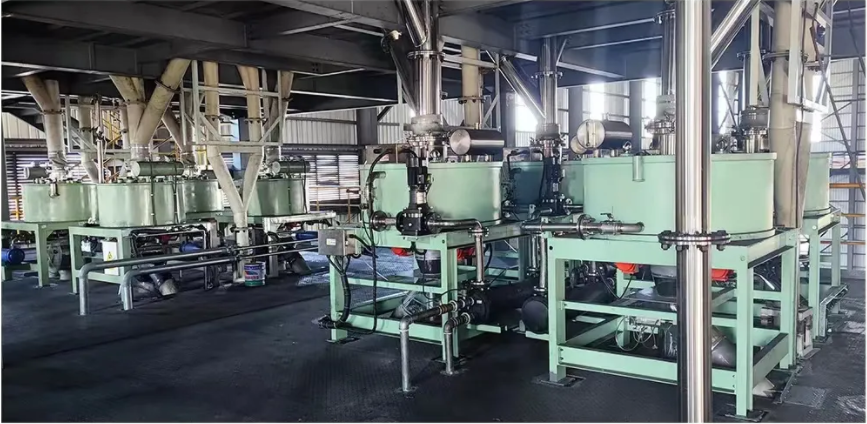
Elektromagnetický odstraňovač železa na suchý prášek řady HCT je vhodný pro demagnetizaci grafitu, uhličitanu lithného, hydroxidu lithného, fosforečnanu lithného a železa, křemene, oxidu kobaltu a dalších jemných mikroprášků v průmyslu, s přesností odstraňování železa až do úrovně PPM a PPB. Princip fungování zařízení: budicí cívka je napájena, ve středu cívky může vzniknout magnetické pole s vysokou intenzitou. Indukce média vytváří magnetické pole s vysokým gradientem. Když prášek prochází magnetizovaným médiem, ve kterém je zachycen magnetický materiál, nemagnetický materiál odtéká vibracemi, čímž se získá produkt s vysokou čistotou. Když adsorpční kapacita magnetického média dosáhne nasycení, spodní konec rozdělovacího ventilu se přesune k výpustnému otvoru magnetického materiálu, elektromagnetická cívka vypne napájení, čímž se médium demagnetizuje a vibrační motor zvýší amplitudu. Současně vibrační motor zvýší amplitudu a magnetický materiál se po oddělení od média vypustí z výpustného otvoru.
Řídicí systém elektromagnetického separátoru suchého prášku řady HCT má tři provozní režimy: manuální na místě, automatický na místě a dálkový automatický, které se přepínají pomocí přepínače v rozvaděči. Ruční režim na místě umožňuje ruční ovládání zařízení pro implementaci komponent pro instalaci, uvedení do provozu a řešení problémů; automatický režim na místě umožňuje nastavení provozních parametrů pomocí dotykové obrazovky a řízení automatického cyklu zařízení; dálkový automatický režim umožňuje nastavení parametrů, dálkové spuštění a zastavení zařízení prostřednictvím dotykové obrazovky; dálkový automatický režim umožňuje nastavení parametrů pomocí dotykové obrazovky nebo dálkové komunikace a dálkové spuštění a zastavení zařízení. V dálkovém automatickém režimu lze pomocí dotykové obrazovky nebo dálkové komunikace nastavit parametry, zastavit a zastavit zařízení jedním tlačítkem.
Výkonové charakteristiky řídicího systému
◆ Díky programovatelnému kontroléru jako jádru a vestavěnému programu pro identifikaci poruch shromažďuje provozní data zařízení v reálném čase, monitoruje provozní stav a řídí pohon k dokončení akce; pracuje podle procesního toku v plně automatickém cyklu s jedním tlačítkem pro zapnutí/vypnutí a vysokým stupněm automatizace.
◆ Flexibilní ovládání je realizováno prostřednictvím rozhraní člověk-stroj a uživatelé mohou pohodlně upravovat provozní parametry zařízení podle svých potřeb; zároveň lze aktivně odesílat informace o alarmu, které pomáhají terénnímu personálu při odstraňování problémů se zařízením.
◆ Usměrňovač budicího výkonu využívá pokročilý adaptivní PID algoritmus, pracuje s konstantním proudem v uzavřené smyčce a zabraňuje vlivu ohřevu magnetu na magnetické pole. Zároveň se vyznačuje krátkou dobou magnetizace a demagnetizace, což může dále zlepšit pracovní účinnost zařízení.
◆Řídicí systém lze integrovat s protokoly Profinet, Profibus-DP, Modbus a dalšími průmyslovými protokoly a port lze propojit s DCS, SCADA, MES a dalším softwarem, což je výhodné pro konstrukci „digitální továrny“.
◆ Prostřednictvím dotykové obrazovky [manuální rozhraní] lze provádět ladění a generální opravy zařízení.
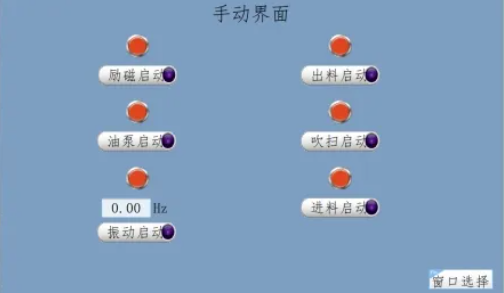
◆ Nastavení a úprava parametrů automatického řízení prostřednictvím rozhraní [Parametry procesu].
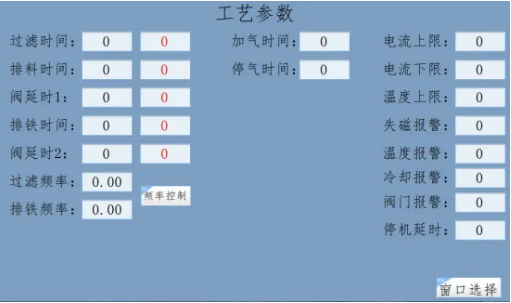
◆ Zobrazte provozní stav zařízení prostřednictvím rozhraní [Provozní rozhraní].
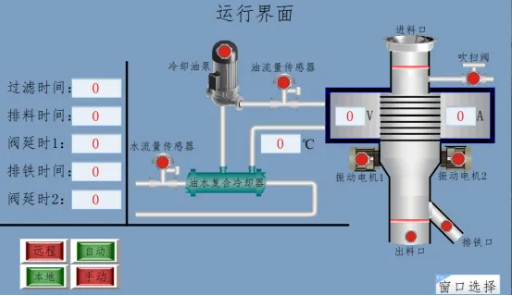
◆ Prostřednictvím rozhraní [Záznam alarmu] si můžete prohlédnout historii záznamů alarmů zařízení.
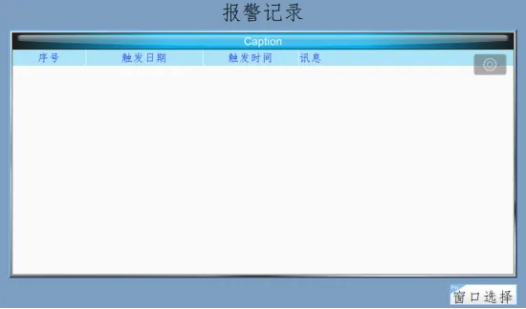
Aplikaces
Čas zveřejnění: 16. května 2024